


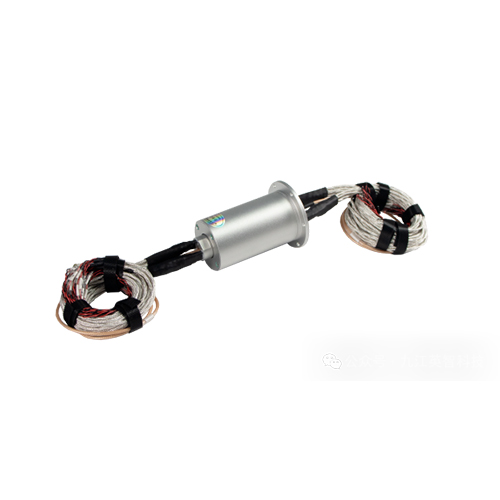
Лизгачките прстени по мерка одржуваат сигурна поврзаност меѓу роботите, системите за инспекција, машините за пакување и ветерните турбини, намалувајќи ги прекините на сигналот и времето на застој.
Модерните фабрики се градат околу индустрискиот интернет на нештата (IIoT), рабното пресметување, мониторингот со сензори во реално време и комуникацијата со field-bus. Ротационата опрема - ротирачки маси, роботски зглобови, грамофони за инспекција, машини за пакување, гондоли за енергија од ветер и алатки за склопување на автомобили - мора да се движи континуирано додека пренесува енергија, повратни информации од сензори, податоци од кодерот и индустриски Ethernet сообраќај помеѓу стационарните кабинети и ротирачките подвижни делови. Многу инженерски тимови потценуваат колку ротирачкиот интерфејс може да го наруши целиот индустриски мрежен стек.
Теренските инженери се соочуваат со повторени, скапи болни точки при дизајнирање на ротирачки IIoT системи. Традиционалните жичени кабли се извиткуваат, заморуваат, пукаат и откажуваат по илјадници циклуси на ротација. Ограничувањата на каблите го ограничуваат аголот на ротација и пропусноста на машината. Безжичните алтернативи за ротирачки јазли носат латентност, губење на пакети, RF пречки од блиските моторни погони и дополнителни трошоци за лиценцирање на хардвер. Генеричките готови лизгачки прстени, купени исклучиво според бројот на канали и цената, честопати работат добро за еднонасочна струја, но ги оштетуваат сигналите од брз Ethernet, CAN шина или кодер. Многу добавувачи на лизгачки прстени со стандардни модели нудат само фиксни конфигурации на каталог. Кога на вашата машина ѝ се потребни мешани медиуми: напојување + Profinet + термоспој + пневматски премини во една компактна единица, стандардните делови не можат да одговараат на вашата механичка обвивка, барања за електрична изолација или оценка за животната средина. Резултатот е преработка, доцнења во прототипот, непланирано застој во производството и повисоки вкупни трошоци за сопственост за вашата OEM машина или фабрика за крајниот корисник.
Овој билтен објаснува како индустриските лизгачки прстени на Ingiant ги решаваат токму тие реални проблеми во инженерството. Ќе споредиме каде Ingiant се разликува од мејнстрим добавувачите на лизгачки прстени, ќе разгледаме низ параметрите за вредност, примена на карактеристики за типични ротирачки случаи на употреба фокусирани на IIoT и ќе го претставиме нашиот целосен работен тек за дизајнери на системи за автоматизација.
Повеќето производители на лизгачки прстени работат според бизнис модел кој прво се базира на каталог. Тие масовно произведуваат стандардни серии, промовираат однапред дефинирани комбинации на канали и очекуваат системските интегратори да ја редизајнираат својата машина околу постојните димензии на лизгачките прстени. Техничката поддршка е ограничена на преземања на листови со податоци; барањата по нарачка добиваат долги рокови на испорака или целосно одбивање. Нивниот материјал за контакт и распоредот на внатрешните жици се оптимизирани за пренос на енергија со ниска цена, а не за индустриски податоци со голема брзина и контролирана импеданса. Кога користите Profinet, EtherCAT или Ethernet/IP преку овие генерички единици, се соочувате со случајно отпуштање на пакети, треперење на врските и повремени грешки на кодерот што губат десетици часови инженерско дебагирање на лице место.
Основниот бизнис модел на Ingiant еприлагодена ротациона поврзаност управувана од апликацијатаОснована во 2014 година, „Џиуџијанг Инџиант Технолоџи Ко., Лтд.“ е национално високотехнолошко претпријатие кое се наоѓа во Националната економско-технолошка развојна зона Џиуџијанг, Кина. Нашиот производствен погон од 30.000 квадратни метри е домаќин на повеќе од 150 професионални вработени во истражување и развој, машинска обработка и тестирање, комплетни работилници за ЦПУ, комори за тестирање во животната средина и комплетни клупи за верификација на електричните перформанси. Поседуваме 27 патенти кои опфаќаат механика на лизгачки прстени и ротациони споеви, структури за усогласување на материјали и изолација на сигнали, и можеме да се усогласиме со воените стандарди за тестирање на GJB за проекти во екстремни услови.
Нашите клучни диференцијатори во споредба со типичните конкуренти се поделени во четири практични инженерски области:
1. Прилагоден распоред „сигнал прво“ за индустриски магистрални протоколиНе користиме повторно внатрешно ожичување со прстени за лизгање на напојувањето за Ethernet канали. Кога на вашиот проект му се потребни 100BASE‑TX / 1000BASE‑T Ethernet, CANopen, RS485 или диференцијални сигнали на кодерот, нашиот дизајнерски тим имплементира насочување со изопачени парици со контролирана импеданса, заштита од канал до канал и физичко раздвојување помеѓу струјните кола со висока струја и чувствителните траги на податоци од фазата на механичко распоредување. Многу конкуренти додаваат Ethernet канали како дополнителна мисла во стандардните куќишта ориентирани кон напојување, предизвикувајќи преслушување и поместување на импедансата при ротација.
2. Вистинска интеграција на мешани медиуми во рамките на една ротациона единицаНаместо да ве принудува да распоредувате одделни електрични лизгачки прстени, ротирачки спој со оптички влакна, RF ротирачки спој и хидраулични ротирачки спојки, Ingiant дизајнира хибридни склопови со едно тело кои комбинираат електрична енергија, повеќепротоколни податоци, оптички влакна, коаксијални RF канали и гасно-течни премини во едно куќиште. Ова го намалува просторот за инсталација, ги намалува интерфејсите за монтирање и отстранува повеќе потенцијални точки на дефект на вашиот ротирачки механички склоп. Повеќето конкуренти од средна класа можат да испорачаат или електрични лизгачки прстени ИЛИ ротирачки спојки со флуиди, но немаат внатрешна можност за заеднички дизајн на двата медиуми во еден прилагоден склоп.
3. Целосна механичка прилагодување надвор од димензиите на каталоготГо модифицираме дијаметарот на отворот, надворешниот дијаметар, шемата на монтажната прирабница, насоката на излез на кабелот, должината на кабелот, степенот на заштита, ограничувањето на работната брзина и прозорецот за работна температура врз основа на вашиот 2D/3D цртеж или спецификација на барањата. Не треба повторно да го дупчите куќиштето на вашата машина за да одговара на стандардниот отпечаток на лизгачкиот прстен. Многу конкуренти ќе ја променат само должината на кабелот, а механичката структура на јадрото ќе остане непроменета.
4. Целосна инженерска поддршка преку прототип до масовно производствоНашиот технички тим ги разгледува вашите барања на ниво на систем во фаза на понуда, не само што ја брои количината на колото. Ние ги потврдуваме вашите работни вртежи во минута, вистинската струја на оптоварување, типот на шина, амбиенталната прашина/влажност/шок, механичката обвивка и очекуваниот век на траење, а потоа обезбедуваме листови со податоци поддржани од тестирање, прототипови, упатства за инсталација и постпродажна гаранција. Многу добавувачи обезбедуваат само готов хардвер со минимални консултации за апликацијата.
Подолу се наведени деловите од практичната инженерска перспектива: секој запис ги наведува основните карактеристики на производот, сценариото за целна апликација, мерливата деловна вредност што се испорачува на вашата опрема и критичните технички параметри што можете да ги наведете за вашиот список на материјали.
Случај на употреба 1: Индустриски етернет лизгачки прстен за ротациона платформа за инспекција и ротирачки работни маси (автомобилска индустрија / општо производство)
Позадина на сценариотоРотационите инспекциски станици и ротирачките работни маси со повеќе позиции треба континуирано да ротираат или да индексираат напред-назад, додека пренесуваат енергија до серво актуаторите, енергија од камерата, плус IIoT податоци во реално време: GigE податоци од камерата за визуелизација, сообраќај за контрола на Profinet / EtherCAT, сигнали од сензорот IO-Link и повратни информации од кодерот за позиција. Инженерите не можат да си дозволат пад на Ethernet врската за време на циклусите на инспекција; изгубените пакети значат пропуштени отчитувања на квалитетот на делот, отфрлени работни парчиња или целосно запирање на линијата. Ограничувањата за извртување на кабелот ја ограничуваат слободата на ротација на масата, намалувајќи го протокот на циклусот.
Основна карактеристика на џинотКомплет контакти од злато и скапоцен метал со наменски Ethernet канали со изопачени парови со контролирана импеданса, физичко заштитно одвојување помеѓу колата за напојување и податоци, опции за куќиште со цврста осовина или низводно црево. Поддржува мејнстрим индустриски Ethernet протоколи: Profinet, EtherCAT, Ethernet/IP, Modbus TCP, 100BASE‑TX / 1000BASE‑T. Секој Ethernet пар добива внатрешно ожичување со усогласена импеданса за да одржува стабилна диференцијална импеданса од 100 оми низ целиот опсег на брзина на ротација.
Апликација: Ротирачки тела за автомобилско склопување, грамофони за автоматска оптичка инспекција (AOI), фази за инспекција на полупроводници, ротирачки вртелешки за машини за пакување, платформи за проверка на квалитетот на машинскиот вид.
Испорачана вредност:
- Ги елиминира дефектите при извртување на кабелот; овозможува неограничена континуирана ротација за вашата ротирачка платформа, отстранувајќи ги механичките ограничувања на аголот на ротација.
- Одржува стабилна индустриска етернет врска; ги намалува неочекуваните запирања на производството предизвикани од губење на комуникацијата при ротирачкиот интерфејс.
- Една единица со единствен лизгачки прстен носи енергија, повратни информации од кодерот и брзи визуелни податоци; го поедноставува внатрешниот сноп за поврзување на машината и ги намалува трошоците за работна сила при склопувањето на снопот.
- Го избегнува ризикот од трошоци и латентност при додавање безжични радио модули за IIoT комуникација со ротирачки јазли.
Клучни конфигурабилни параметри за спецификација:
- Етернет брзина: 100 Mbps / 1 Gbps
- Коло за напојување: 2 A ~ 30 A по канал, макс. 600 V AC/DC
- Ротациона брзина: 0-500 вртежи во минута (достапни се прилагодени верзии со поголема брзина)
- Работна температура: -40 ℃ ~ +85 ℃
- Степен на заштита: IP51 до IP67 (по работилница, прашна и влажна средина)
- Механичка форма: Едно вратило / отвор за пробивање (големина на отворот по мерка), шема за монтирање на прирабница по мерка
- Поддржани типови на сигнали: GigE vision, Profinet, EtherCAT, CAN bus, диференцијални енкодерски сигнали.
Случај на употреба 2: Хибриден лизгачки прстен од влакна за сигнализација на енергија за роботски зглобови и мобилни роботски манипулатори
Позадина на сценариотоСовремените индустриски роботски споеви треба да пренесуваат моќност на моторот, сигнали на енкодерот на споеви, влезно-излезни системи на безбедносниот ланец, а понекогаш и податоци од камера со голема брзина од оптички влакна во ротирачките зглобни споеви. Производителите на оригинални производи на роботите се соочуваат со тесни ограничувања на внатрешниот простор во куќиштата на споевите. Складирањето на одвоен електричен лизгачки прстен плус надворешен ротирачки спој со влакна бара премногу аксијална должина. Генеричките единици со лизгачки прстени често воведуваат електричен шум што го нарушува читањето на положбата на енкодерот, создавајќи позиционирање во прецизната автоматизација.
Основна карактеристика на џинотКомпактен хибриден лизгачки прстен кој интегрира канали за напојување, повеќеканални диференцијални сигнални кола и едномодни/мултимодни ротациони споеви со оптички влакна во унифицирано куќиште. Структурата на контакт со четки од скапоцени метали со повеќе точки ја одржува варијацијата на отпорот на контакт екстремно ниска при милиони ротации. Внатрешниот распоред на каналите физички ги изолира патеките за напојување на моторот со висока струја подалеку од сигналните кола на кодерот со ниско ниво за да се потисне шумот од преслушување.
АпликацијаЗглобни индустриски роботски зглобови, роботски раце за инспекција, манипулатори за автоматско ракување, роботски платформи за тестирање и мерење.
Испорачана вредност:
- Хибридниот интегриран дизајн заштедува критичен аксијален простор во куќиштето на роботскиот зглоб, поддржува компактни цели за механички дизајн на роботот.
- Стабилниот пренос на сигнал со низок шум спречува поместување на позицијата на кодерот, помагајќи да се одржи точноста на позиционирањето на роботот при повторување.
- Ги елиминира честите дефекти поради замор на внатрешните кабли во зглобовите на роботот, со што се намалуваат настанувањата за теренско одржување на роботот.
- Оптичките патеки вградени во истата единица овозможуваат податоци од камерата со висок пропусен опсег без EMI пречки од бучавата на моторот.
Клучни конфигурабилни параметри за спецификација:
- Номинална моќност: до 50 A по коло
- Сигнални канали: аналогни, дигитални, диференцијален кодер, CAN шина, RS485
- Оптичко влакно: 1‑40 оптички канали; опција за еднорежим / повеќережим
- Сервисен век: ≥10 милиони вртежи (прилагодете според изборот на материјал за контакт)
- Брзина на ротација: 0-300 вртежи во минута
- Механички: Надворешен дијаметар и вкупна должина по мерка за да одговараат на обвивката на спојот; насока на излез на кабелот по мерка.
Случај на употреба 3: Робустен прилагоден лизгачки прстен за следење на IIoT сензорот во сурови индустриски машини
Позадина на сценариотоТешките машини, градежната опрема, гондолите на ветерните турбини, надворешните грамофони за мониторинг на панорамско навалување работат во прашливи, влажни и склони кон вибрации средини. Ротирачките јазли носат IIoT сензори за мониторинг на состојбата: сензори за вибрации, термопарови за температура, повратни информации за оперативната состојба плус мрежна комуникација. Стандардните каталошки лизгачки прстени се подложни на навлегување на контаминација, оксидација на контактот и поместување на сигналот под стрес во реалната средина на фабриката. Повремените отчитувања на сензорите ги нарушуваат вашите работни процеси за предвидливо одржување на edge-computing.
Основна карактеристика на џинотСклопови со лизгачки прстени, отпорни на животната средина. Запечатени конструкции на куќиштето, подобрени опции за заштита, механичко засилување против вибрации, специјално усогласување на контактниот материјал за атмосфера со висока прашина и висока влажност. Поддржува кола за термопарови, влезови на RTD сензори заедно со патеки за комуникација со напојување и индустриски магистрали.
Апликација: Ротирачки интерфејси на гондолата на ветерни турбини, ротирачки зглобови за кранови и градежни машини, PTZ единици за надворешен надзор, јазли за следење на состојбата на производствените машини за тешки услови.
Испорачана вредност:
- Отпорен на прашина, влага и механички удари; ги одржува податоците од сензорот за следење на состојбата на IIoT сигурни во постројки или на надворешни локации без климатска контрола.
- Ги стабилизира отчитувањата на ниско ниво на сензорот за термопарови / RTD при континуирана ротација; избегнува лажни аларми при пресметување на рабовите предизвикани од шум од контактниот прстен на лизгачот.
- Го продолжува средното време помеѓу дефектите (MTBF) за ротирачките јазли за следење; ги намалува посетите на терен за опрема лоцирана на далечина, како што се средствата за енергија од ветер.
Клучни конфигурабилни параметри за спецификација:
- Класа на заштита: IP54 ~ IP68
- Работна температура: ‑40 ℃ ~ +120 ℃
- Вибрации и удари: Зајакната структура по мерка за профили на вибрации кај тешки машини
- Поддршка за специјални сигнали: Термоспој од тип J‑K‑T, канали за детектор на температура со RTD отпор
- Брзина на ротација: Континуирана ротација со мала брзина или повремено индексирање
- Материјал на куќиштето: Легура на алуминиум, опции од не'рѓосувачки челик.
Случај на употреба 4: Мултимедијален хибриден ротационен конектор (електричен + флуид + податоци) за опрема за процесирање и пакување
Позадина на сценариотоМногу машини за обработка и пакување треба да пренесуваат не само податоци за енергија и IIoT, туку и вода за ладење, компримиран воздух или хидраулични медиуми преку ротирачки интерфејси. Производителите на оригинална опрема (OEM) традиционално монтираат посебен електричен лизгачки прстен плус независен хидрауличен ротационен спој. Ова создава повеќе интерфејси за запечатување, поголема големина на склопот и повеќе потенцијални точки на протекување и главоболки поврзани со механичко усогласување.
Основна карактеристика на џинотВнатрешен заеднички дизајн на електричен дел со лизгачки прстен и дел со флуиден ротационен спој во една комплетна хибридна ротациона единица. Нашиот тим има богато искуство со ротирачки споеви со вода еквивалентни на Деублин, заедно со можност за дизајн на сигнали со лизгачки прстени. Интегрираме пневматски/хидраулични премини, електрична енергија, сензорски шини во еден ротационен склоп.
Апликација: Ротирачки вртелешки за пакување на храна и лекови, машини за процесирање со ролни за сушење, опрема за тестирање со специјална намена и ротирачки тела.
Испорачана вредност:
- Едноединечниот мултимедијален ротирачки интерфејс го намалува бројот на механички заптивни интерфејси, намалувајќи го ризикот од истекување на течности.
- Го поедноставува механичкото усогласување и монтажата на вашата машина, го скратува времето за склопување на вашата опрема.
- Овозможува истовремен пренос на медиум за ладење, моќност на моторот и сигнали за следење на IIoT во рамките на една ротирачка компонента.
Клучни конфигурабилни параметри за спецификација:
- Течни медиуми: Вода, компримиран воздух, хидраулично масло со низок притисок
- Навој за флуиден отвор: Прилагодени големини на навој BSPP / NPT (пример G3/4″‑14 RH)
- Максимален работен притисок на течноста: Соодветно на барањата за медиумот
- Електричен дел: Мешана моќност + CAN / RS485 / Ethernet канали
- Механички димензии: Прилагодена вкупна димензија врз основа на обвивката за инсталација на машината.
Нашиот работен тек за развој по мерка за инженери за автоматизација
Многу дизајнери на системи стравуваат дека прилагодените компоненти ќе значат бесконечно одложување и двосмислено предавање на барањата. Во Ingiant, ние спроведуваме јасен, прилагоден работен тек ориентиран кон апликации за проекти со ротационо поврзување:
1. Преглед на барањатаПоднесете ја вашата листа со спецификации или 2D/3D цртежи од просторот за инсталација, дефинирајте ги работните вртежи во минута, оптоварувањето со енергија, точните типови на сигнални магистрали, условите на животната средина, целниот животен циклус. Нашите инженери проценуваат не само бројот на канали, туку и ризиците на ниво на систем, како што се преслушување, барања за импеданса, профил на удар-вибрации.
2. Понуда и предлог за решениеВраќаме понуда заедно со белешки за концептуалното решение, посочувајќи ги компромисите помеѓу критичните параметри (на пример: компромиси помеѓу максималната брзина на ротација, големината на куќиштето и работниот век).
3. Фаза на прототипски примерокЗа нови OEM проекти, градиме прототип единица, извршуваме внатрешно електрично и механичко тестирање и испорачуваме примероци за тест за интеграција на вашата машина.
4. Прилагодување на дизајнот (доколку е потребно)Врз основа на вашите повратни информации од тестот на прототипот, ги прилагодуваме механичките димензии, материјалот за контакт или распоредот на внатрешните жици.
5. Количинско производство и контрола на квалитетотПо замрзнувањето на дизајнот, сериското производство се одвива со стандардизиран тест за контрола на квалитетот за секоја завршена единица: проверка на отпорност на контакт, тест за интегритет на сигналот на магистралата, скрининг на животниот век на ротација, верификација на степенот на заштита според спецификацијата.
6. Достава и постпродажна поддршкаНие обезбедуваме технички листови, белешки за инсталација и 2-годишна стандардна гаранција. Нашиот инженерски тим одговара на технички прашања во рок од 24 работни часа.
Овој работен тек им служи на фирми за услуги за инженерски дизајн, производители на оригинална опрема (OEM) за автомобилски производи, градители на машини од општо производство и развивачи на опрема за инструменти и контрола.
Заеднички стапици во спецификациите што инженерите треба да ги избегнуваат
Од стотици проекти за ротационо поврзување, забележуваме повторени грешки во спецификацијата што подоцна предизвикуваат проблеми на терен:
1. Нарачајте генерички лизгачки прстен ориентиран кон напојување, очекувајќи стабилни перформанси на EthernetСтандардните лизгачки прстени за напојување не имплементираат насочување со изопачени парици со контролирана импеданса. Дури и ако имате точен број на жици, ќе се соочите со губење на пакети при ротација. Секогаш наведувајте лизгачки прстен дизајниран за вашиот точен тип на индустриска етернет магистрала.
2. Само специфицирање на бројот на канали без дефинирање на реални RPMКонтактниот материјал и механичката структура мора да одговараат на вистинската брзина на ротација; перформансите од статичките лабораториски тестови нема да ги претставуваат вистинските перформанси на машината.
3. Игнорирање на параметрите на околинатаАко вашата машина работи со прашина, прскање или големи температурни осцилации, не можете да користите лизгачки прстен IP51 за внатрешна употреба во канцеларија. Мора да дефинирате степен на заштита, температурен опсег и профил на вибрации во спецификацијата на вашата компонента.
4. Обид за редење повеќе готови ротирачки компоненти наместо прилагодена хибридна единицаСпојувањето на одвоен лизгачки прстен, спој со влакна и спој со флуид создава тешкотии при усогласување, дополнителни точки на дефект и поголем волумен на склопување од посакуваниот. Кога ви е потребен мултимедијален пренос, консултирајте се со опцијата за хибридно решение на Ingiant уште на почетокот од фазата на дизајнирање.
Затворање: Изберете Rotary Connectivity како дел од вашето размислување на ниво на IIoT систем
Во ерата на индустрискиот IoT и edge-computing, инженерите вложуваат голем труд избирајќи PLC-контролери, индустриски прекинувачи, сензори и field-bus кабли. Сепак, ротирачкиот интерфејс помеѓу стационарниот кабинет и ротирачкиот подвижен дел често се третира како дел што е обмислен подоцна. Лошата ротациона конекција го нарушува целиот ваш добро дизајниран индустриски мрежен стек: можете да видите намалени отчитувања на сензорите, повремена врска со контролната шина, непланиран застој во производството, тешко репродуцирани грешки на терен кои одземаат многу часови за дебагирање.
Гигантските прилагодени лизгачки прстени и хибридните ротирачки споеви се изградени за токму таа реалност на системско ниво. Ние не продаваме само канали и метални куќишта. Ние испорачуваме ротациона поврзаност дизајнирана да го зачува интегритетот на вашата моќност, интегритетот на сигналот и стабилноста на комуникацијата со шината во реални услови на работа на вашата машина. Без разлика дали ви е потребен мал компактен Ethernet лизгачки прстен за роботски споеви, робустен лизгачки прстен со голем пречник за тешка машинерија или комплексен мултимедијален хибриден ротационен склоп што меша моќност, влакна, податоци и течност, нашиот внатрешен тим за истражување, развој и производство може да прилагоди хардвер што одговара на вашите механички барања и барања за електрична комуникација.
Доколку дизајнирате ротирачка опрема за автомобилска индустрија, општо производство, индустриски машини или апликации за контрола на инструменти, доставете ни го вашиот барање за ротационен интерфејс рано во вашиот циклус на дизајнирање. Испратете ја вашата спецификација или цртеж за простор за инсталација до нашиот инженерски тим, а ние ќе ја оцениме вашата апликација и ќе ви обезбедиме предлог за целно решение.
Посетете ја нашата официјална веб-страница:https://www.ingiant‑slipring.com/за да пребарувате информации за производи од целиот спектар, студии на случаи на примена и техничка документација.
Време на објавување: 19 август 2026 година